SCAR : des maquettes pour robotiser le démontage des batteries
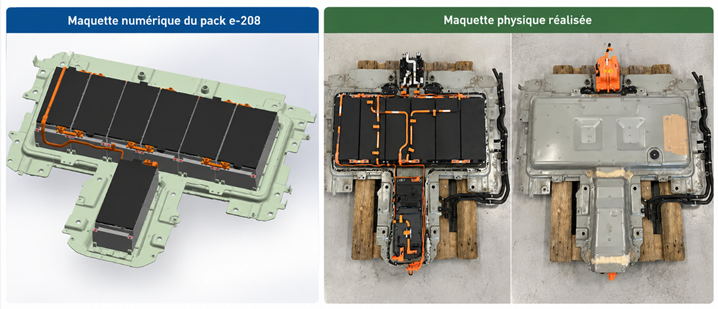
Le projet SCAR (Safe and Circular Automated Recycling) vise à rendre le démontage des batteries de véhicules électriques en fin de vie plus sûr et à permettre le traitement des volumes attendus à l’horizon 2030-2035. Or, l’automatisation de cette opération se heurte encore à plusieurs verrous techniques, liés notamment à la diversité des gestes, à la variabilité de l’état des batteries et à la difficulté de reproduire les opérations manuelles par des systèmes robotiques. Pour caractériser ces difficultés et préparer le développement de solutions adaptées, le consortium a réalisé un modèle numérique et une maquette physique d’un pack batterie (Jalon projet M2).
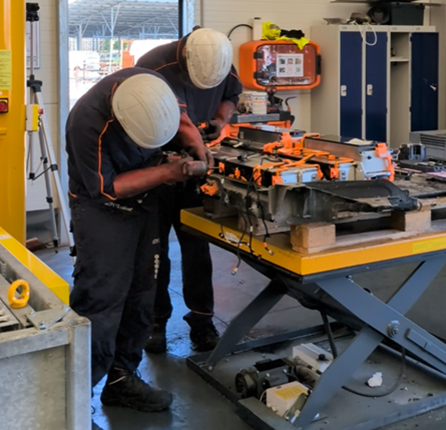
Un pack batterie réel comme support d’étude. Le consortium a retenu comme cas d’étude concret le pack batterie de la Peugeot e-208, constitué de dix-huit modules et représentatif du marché européen. Afin d’ancrer les développements dans la réalité industrielle, une visite chez GPA*, démanteleur professionnel, a permis d’observer et de chronométrer les différentes étapes du démontage manuel. Celles-ci comprennent l’ouverture du capot par découpe du joint d’étanchéité, la déconnexion des cent dix-huit connecteurs et serre-câbles, dont les modes de retrait varient, puis l’extraction successive des dix-huit modules. La confrontation de ces observations aux modèles issus de la littérature révèle que 30 % du temps opératoire est consacré à des gestes tels que la découpe du joint, les reprises ou les opérations de préparation, qui échappent à la modélisation par les approches analytiques existantes. Ces opérations, souvent difficiles à anticiper et à formaliser, constituent pourtant autant de défis majeurs pour l’automatisation du démontage. L’étude a ainsi permis de définir trois axes de recherche complémentaires.
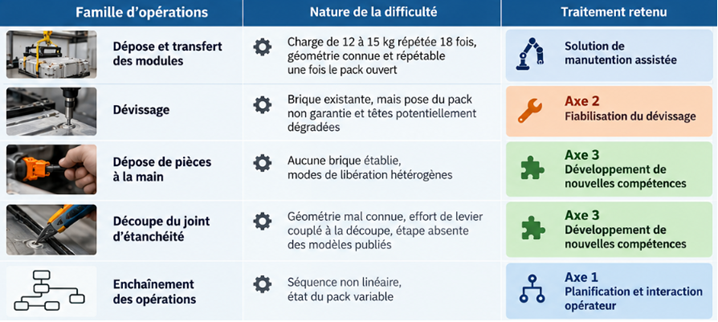
Trois axes de recherche pour la robotisation. Le premier axe vise à doter le système d’une capacité de décision lui permettant de planifier la séquence de démontage en temps réel à partir de l’état constaté du pack. Il repose sur une architecture agentique associant perception et compétences robotiques, complétée par une interface intuitive permettant à l’opérateur de reprendre la main face à une situation imprévue. Le deuxième axe porte sur la fiabilisation du dévissage dans un contexte où le pack n’est pas bridé. Chaque vis doit être localisée in-situ par vision et la chaîne de manipulation doit intégrer des stratégies de reprise en cas d’échec, tout en maîtrisant le temps de traitement pour préserver le gain apporté par l’automatisation. Enfin, le troisième axe vise à développer de nouvelles compétences robotiques pour les opérations ne disposant pas de solution établie, telles que la dépose de pièces clipsées ou la découpe de joints, en s’appuyant sur des lois de commande combinant force et position. La réalisation des deux maquettes constitue ainsi une étape structurante du projet SCAR, en fournissant des supports nécessaires pour expérimenter les approches robotiques et progresser vers un démontage automatisé adapté à la diversité des batteries en fin de vie.
*GPA (Livron-sur-Drôme, 26, https://www.gpa26.com), opérateur de collecte de véhicules hors d’usage (VHU), a accueilli le consortium sur son site et accepté de participer au projet en tant que cas d’étude de terrain.
Caroline VIENNE (DRT/LIST/DIASI/SRI), Pierre KUNTZ (DES/LITEN/DEHT/STB/L2PS), Pascal DREVARD (DES/LITEN/DEHT/STB/L2PS), Héloïse HANNART (DES/LITEN/DEHT/STB/L2PC)
Autres Faits marquants